Cables de torsión para robots industriales: no todos los ejes necesitan el mismo cable
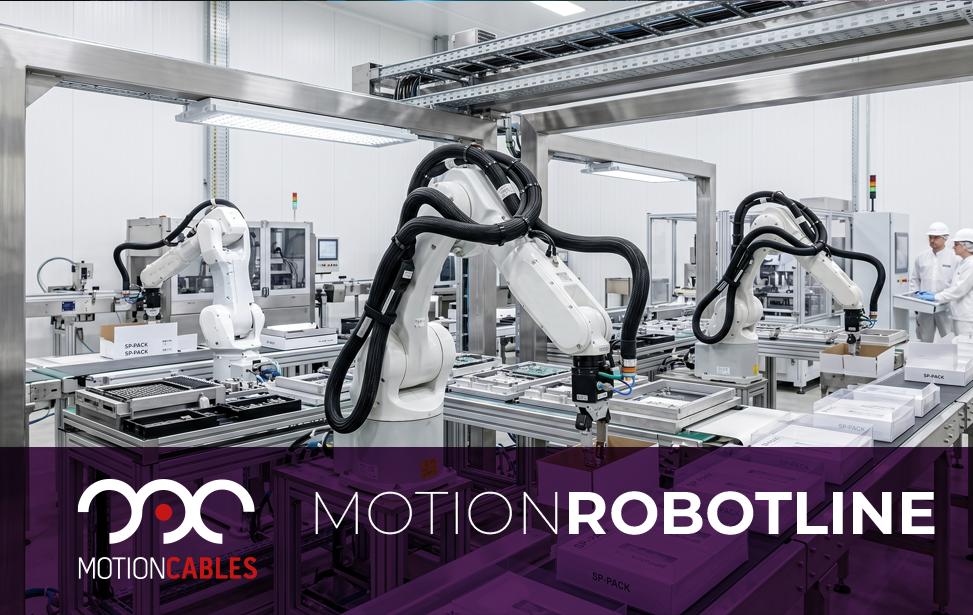
Un robot articulado de seis ejes no es una máquina homogénea. Cada eje tiene su propia cinemática, su recorrido angular y su perfil de carga. Usar el mismo cable en todos los ejes conduce a dos errores opuestos: sobredimensiona donde no es necesario, con más peso, rigidez y coste, y subdimensiona donde la solicitación es máxima, con roturas prematuras.
MOTIONROBOTLINE parte de esta observación: una construcción ajustada al nivel de torsión de cada eje, no una única solución sobredimensionada.
Tres familias, tres niveles de torsión. ROBOTLINE 90 (±90°/m, más de 5 millones de ciclos declarados) está pensada para los ejes A1–A3, base, hombro y codo, donde la torsión existe pero es limitada. ROBOTLINE 180 (±180°/m, más de 7 millones de ciclos) cubre los ejes hasta A4, con cinemáticas compuestas y movimientos simultáneos. ROBOTLINE 360 (±360°/m, más de 10 millones de ciclos) está diseñada para el eje 6, la muñeca, donde la rotación es continua y a menudo sin un tope eficaz: es el punto donde los cables estándar fallan primero. Las tres trabajan de -40 °C a +90 °C y son UL AWM.
Construcción. La lógica es común: conductores de cobre extraflexibles clase 6 según IEC 60228 con geometría antitorsión, aislamiento de XL-PE y cubierta de PUR de alta resistencia. Las diferencias están en los detalles: ROBOTLINE 180 tiene un paso de cableado reducido y una formulación de PUR resistente a las proyecciones de soldadura; ROBOTLINE 360 tiene geometría antitorsión simétrica y cubierta PUR HT con aditivos antifatiga. La pantalla Motion EM-Torsion® Mesh Shield, opcional en la 90 y la 180 e integrada en la versión apantallada de la 360, mantiene la integridad de la señal tras millones de ciclos de torsión.
Configuraciones híbridas OCT. ROBOTLINE está disponible en configuración One Cable Technology, que integra potencia, señales de control y pares de datos de impedancia controlada en un solo cable. Los pares de datos alcanzan 100 MHz incluso bajo torsión y son compatibles con EtherCAT, PROFINET, EnDat e HIPERFACE DSL. Menos cables en el robot significan menos conectores, menos puntos de fallo y menos peso en el brazo. Las características de torsión se aplican a las familias MOTIONSERVO, MOTIONFEEDBACK, MOTIONHYBRID, MOTIONBUS y MOTIONSTANDARD.
Una decisión de sistema. Para un OEM, la plataforma permite cablear todo el robot con un solo proveedor y construcciones diferenciadas por eje. Si el proyecto exige estandarización, ROBOTLINE 360 puede usarse en todos los ejes; cuando priman el peso, el coste y el espacio, la combinación 90 + 180 + 360 sigue siendo la opción óptima.
En la instalación. Respetar los radios mínimos de curvatura de las fichas técnicas, utilizar abrazaderas flotantes que no tuerzan el cable en los puntos fijos, comprobar que el cable no esté pretorsionado al tenderlo y dejar longitud suficiente para absorber el movimiento.
Nuestro equipo técnico responde en un plazo de 2 días laborables con una evaluación preliminar. Tenga preparados el tipo y la marca del robot, los ejes implicados, el perfil de torsión y los ciclos diarios estimados, la función eléctrica requerida y el entorno de instalación.